50 másodperc alatt a BIG-gel: így értem el az álomhatáromat az OverLAP segítségével
Október 28-án a Kakucs Ringen, egyenes irányban, 49,750 másodperces kört mentem. Hónapok óta az 50 másodperc volt az álomhatárom, és most először kerültem alá.
Egy Suzuki DR 800 S BIG-gel kezdtem el 2026 tavaszán a Kakucs Ringen motorozni. A BIG egyáltalán nem pályamotornak készült: nagy, nehéz túraenduró mindenféle támogató elektronika nélkül (1997-es a gép). Mégis kitartottam mellette, mert ezzel a motorral akartam 50 másodperc alá kerülni.
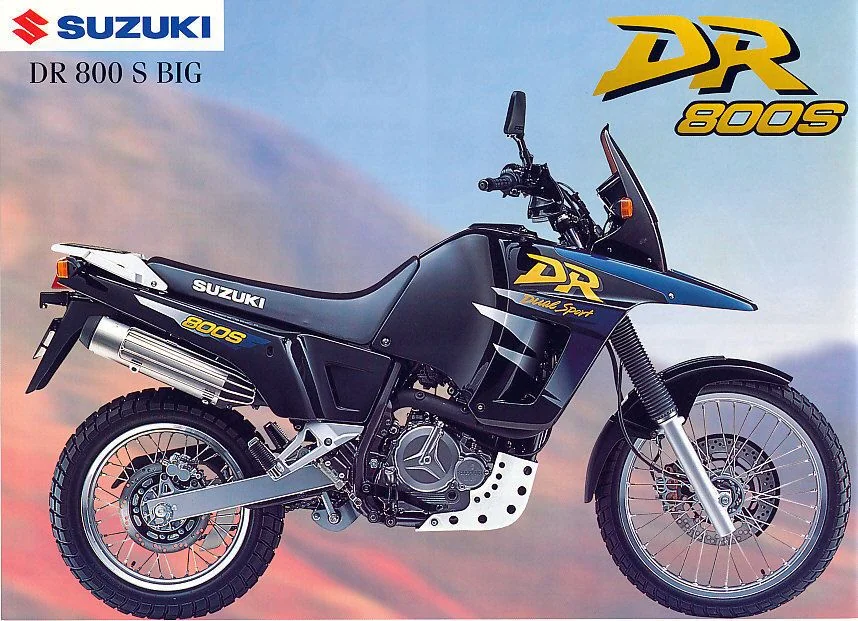
Az elmúlt hónapokban azért módosítottam rajta néhány dolgot:
- Fölösleges tömeg nélkül: levettem a csomagtartót és a középsztendert.
- Meredekebb villaszög: kis mértékben leengedtem az elejét.
- Feszesebb első futómű: sűrűbb villaolaj került az első teleszkópokba, kisebb légréssel.
- Magasabb lábtartó: 30 mm-rel feljebb tettem, mert a kanyarokban folyton leért.
- Gumi: Pirelli Scorpion Trail III.
Ez a cikk összefoglalja, hogyan jutottam el idáig: honnan indult az OverLAP, milyen fejlesztések segítettek menet közben, hogyan javultak a köridőim hétről hétre, mit adott hozzá egy kipróbált AI-coaching, és miért éppen a legutóbbi két nap fejlesztései hozták meg az áttörést.
Honnan indultunk?
Az első mért köröm 2026. április 28-án volt Kakucson, egy saját építésű prototípussal: egy M5Stack CoreS3 kijelzős modul, rajta GPS-vevő és MicroPython program. A nap legjobb köre 57,092 másodperc lett. Másnap került be a kód a verziókövetőbe, és azóta 300-nál több módosítás készült el.
A cél kezdettől ugyanaz volt: ne csak a köridőt lássam a nap végén, hanem menet közben is tudjam, hogyan állok, utána pedig az adatokból értsem meg, hol veszítek időt.
A főbb mérföldkövek
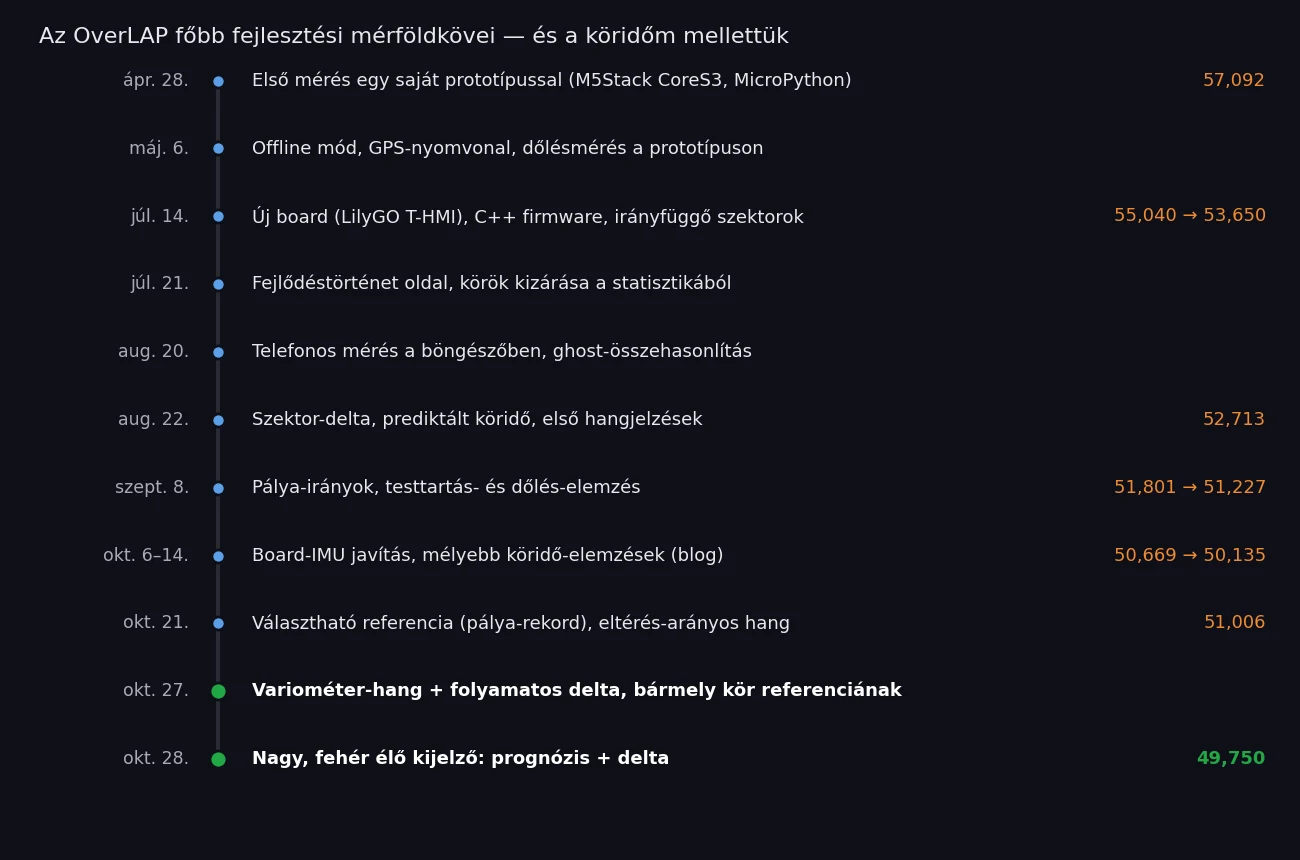
- Április–május: a prototípus. Köridő, szektoridő és delta a kijelzőn, offline működés, GPS-nyomvonal és dőlésmérés.
- Július: új board. Átálltam egy LilyGO T-HMI kijelzős modulra, és újraírtam a programot C++-ban. Ez már irányfüggő szektorokkal mért, és a köridőket egy áramkimaradás sem törölte. A weboldalon elkészült a fejlődéstörténet nézet, és ki lehetett zárni a hibás köröket a statisztikából.
- Augusztus: telefonos mérés. Az OverLAP azóta egy telefonon, böngészőből is mér, board nélkül. Ekkor jött a ghost-összehasonlítás, a szektor-delta, a prediktált köridő és az első hangjelzések.
- Szeptember: pálya-irányok és technika. Külön értékeli az egyenes és a fordított irányt, és megjelent a testtartás- és dőlés-elemzés.
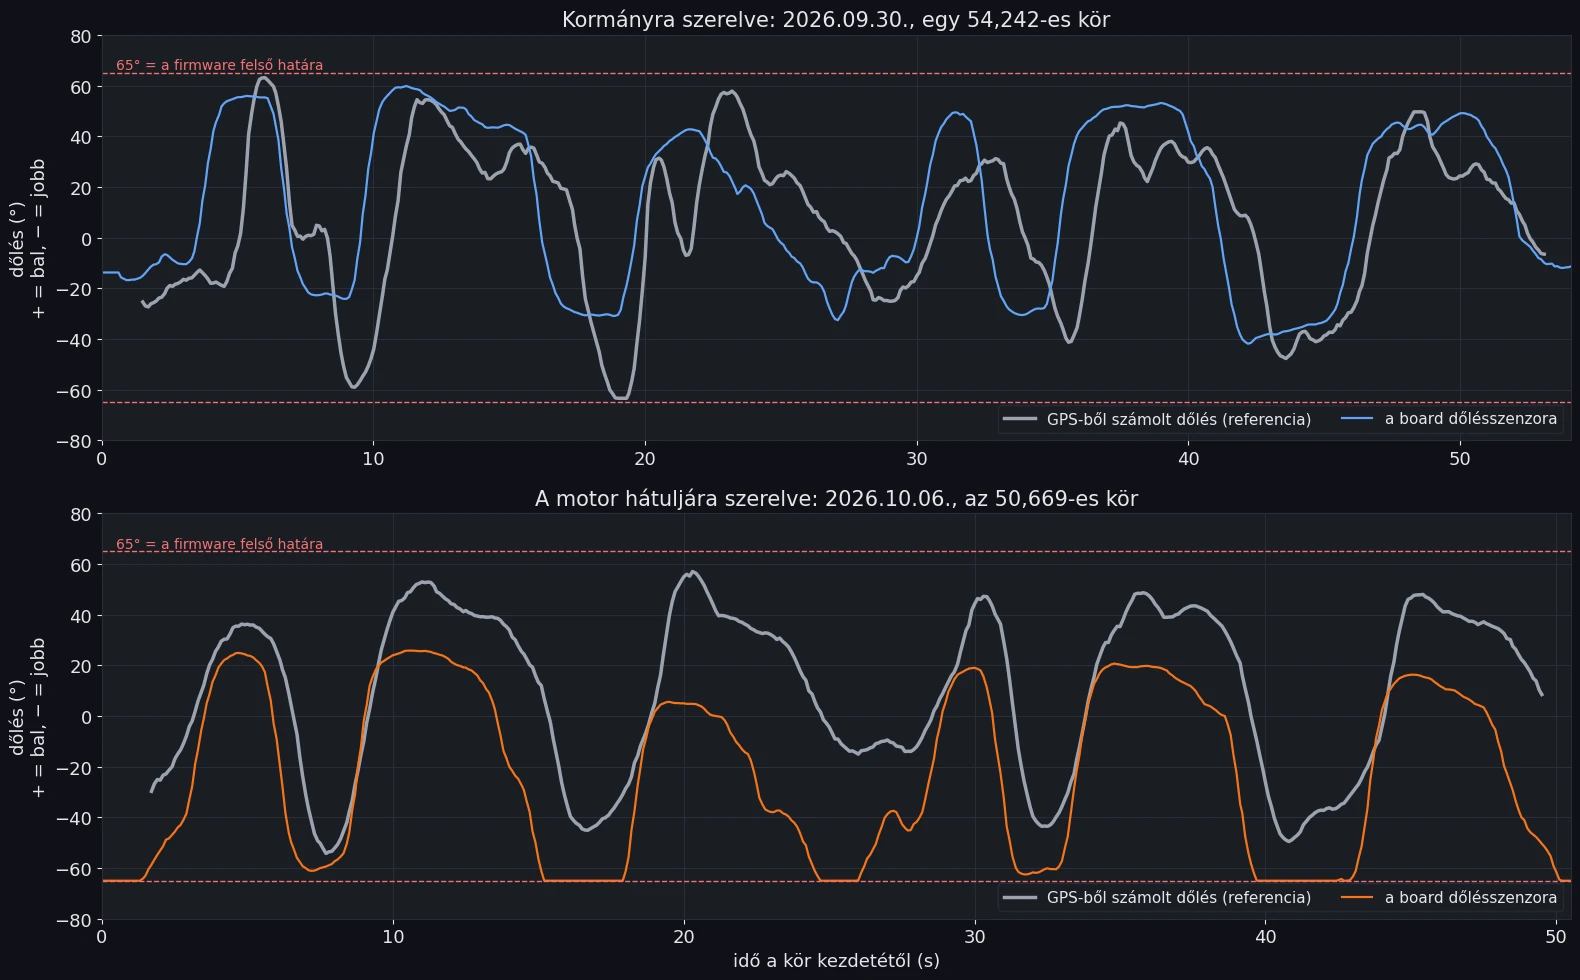
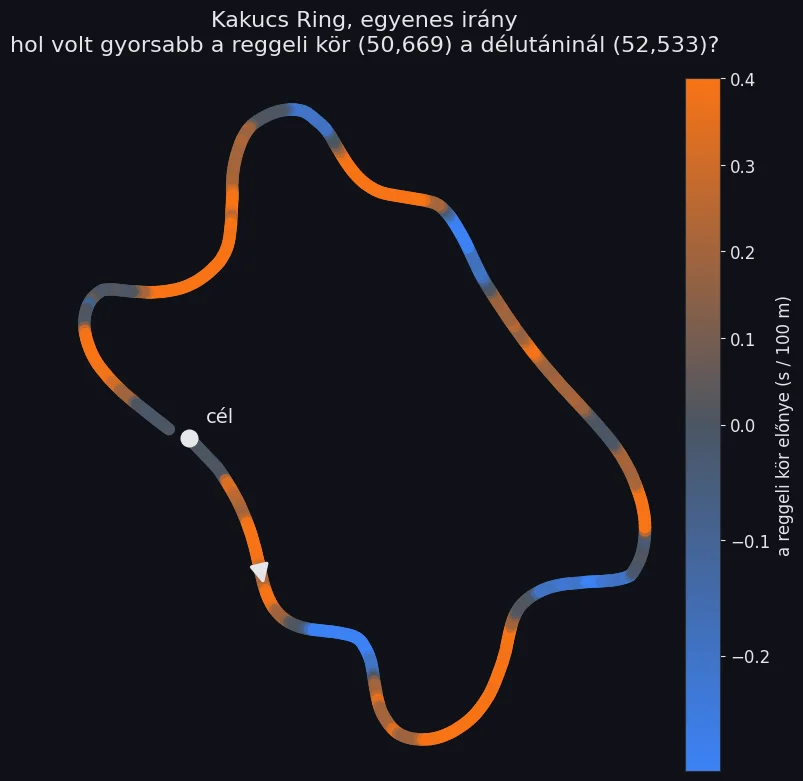
- Október eleje: mélyebb elemzések. A board dőlésmérését pontosítottuk, és több körelemzés is készült, ezekről itt a blogon is írtam: a hideg reggeli motorerőről és a rekordkör szakaszairól.
- Október 21. és 27–28.: valós idejű visszajelzés. Erről szól a cikk második fele.
Hogyan fejlődtem hétről hétre?
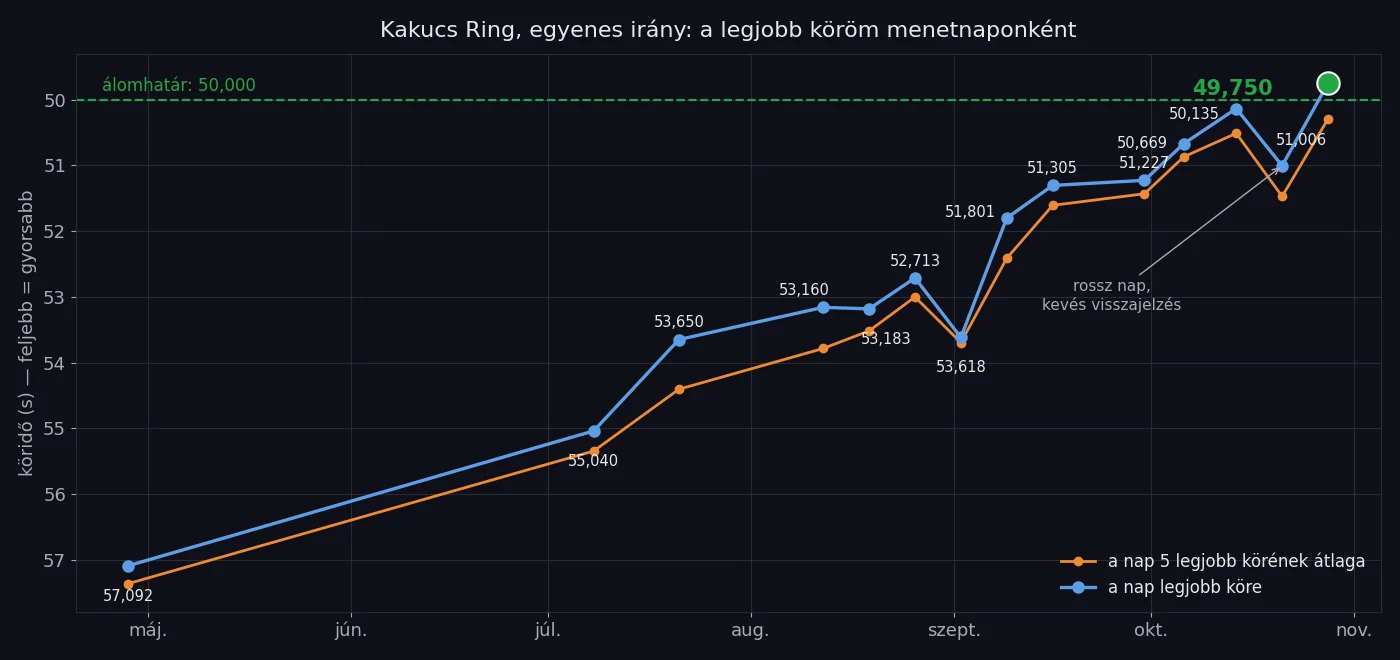
Az ábrán minden pont egy kakucsi menetnap. A kék vonal a nap legjobb köre, a narancs a nap 5 legjobb körének átlaga. Ez utóbbi jobban mutatja, hol tart a tudásom, mert egyetlen jól sikerült kör még lehet szerencse is.
- Július: 55,040-ről 53,650-re javultam.
- Augusztus: 53,2 körül toporogtam, a hónap végén lett 52,713.
- Szeptember: szinte minden héten jött egy-két tized: 51,801, 51,305, majd 51,227.
- Október eleje: 50,669, majd október 14-én 50,135. Ekkor már nyolc körömet is 51 másodpercen belül mentem.
AI-coaching a pályán, két menet között
Az OverLAP-nak egyelőre nem része az AI-elemző, de a lehetőséget már kipróbáltam, és segített. A pályanapokon két menet között megkértem az AI coachingot, hogy elemezze a nap GPS-nyomvonalait, és mondja meg magyarul, hétköznapi nyelven, hol tudok javulni.
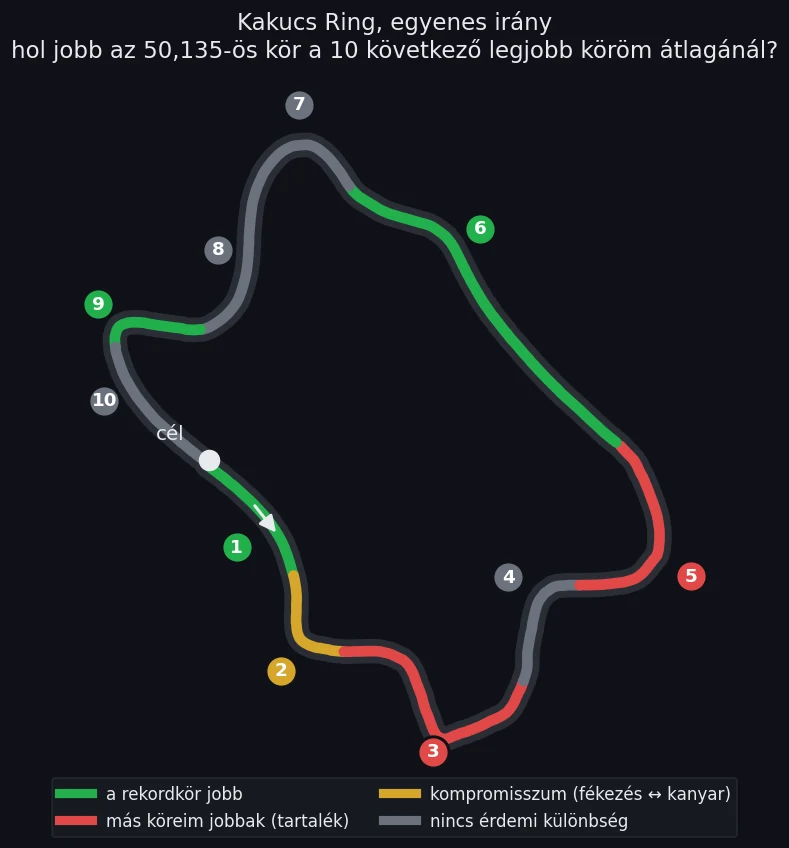
Október 14., a rekordkör után. Arra voltam kíváncsi, hol jobb az 50,135-ös köröm a következő 10 legjobb körömnél, és hol kellene még húznom ahhoz, hogy 50 alá kerüljek. A válasz konkrét volt:
- Tartsam meg a késői fékezést a célegyenes végén, a hátsó egyenest és a T10 hajtűt, mert ezeken a rekordkör a legjobb.
- A T3 kijáratán korábban gyorsítsak ki, de csak annyira, hogy a T4 előtt ne kelljen nagyot fékezni.
- A T5-ben, a hátsó egyenes előtti hosszú balosban, zárjam korábban az ívet, hogy hamarabb fel tudjak állni a motorral és gázt adni.
Az AI az elméleti legjobb köröm reális értékét is kiszámolta: 49,6 másodperc, az óvatos becslés 49,7–49,9 másodperc. Minden ehhez szükséges szakaszt megmentem már ilyen tempóval, csak nem egy körben. Az elemzés részleteit egy külön cikkben írtam meg. A mai 49,750 pontosan az óvatos becslés sávjába esett.
Október 21., menet közben. Délelőtt, amikor még nem ment a dolog, a nap 10 legjobb körét vetettük össze a rekordkörrel. A telefonos mérés egy körben pontatlanabb, de 10 kör átlagában már megbízható. Az AI ezt találta:
- S1 rendben van, a célegyenes vége és a T1 olyan, mint a rekordkörben.
- S2-ben van a legnagyobb tartalék, 0,6–0,7 másodperc. Fele a T3 kijáratán és a T4-ben veszik el, fele a T5 kijáratán. Ez visszatérő hibám, a rekordkörben is itt voltam a leggyengébb.
- S3 végén, a T8–T9 kijáratától a T10 fékezéséig 5–6 km/h-val lassabb voltam a rekordkörnél.
- S4-ben a T10 hajtű kijáratán később és lassabban kezdtem gyorsítani.
Ezek az elemzések nem mentek helyettem, de pontosan megmondták, melyik kanyarra figyeljek a következő menetben, és mire gondoljak, amikor otthon fejben végigmegyek a pályán. Azt is megmutatták, hogy az 50 alatti kör nem vágyálom, hanem a saját adataimból kijön.
Hogy mennyit hozott, az a mai napon látszik. Az október 21-i és a mai köröket ugyanazzal a telefonnal mértem, így a nap 10 legjobb körének szektoronkénti átlaga közvetlenül összevethető:
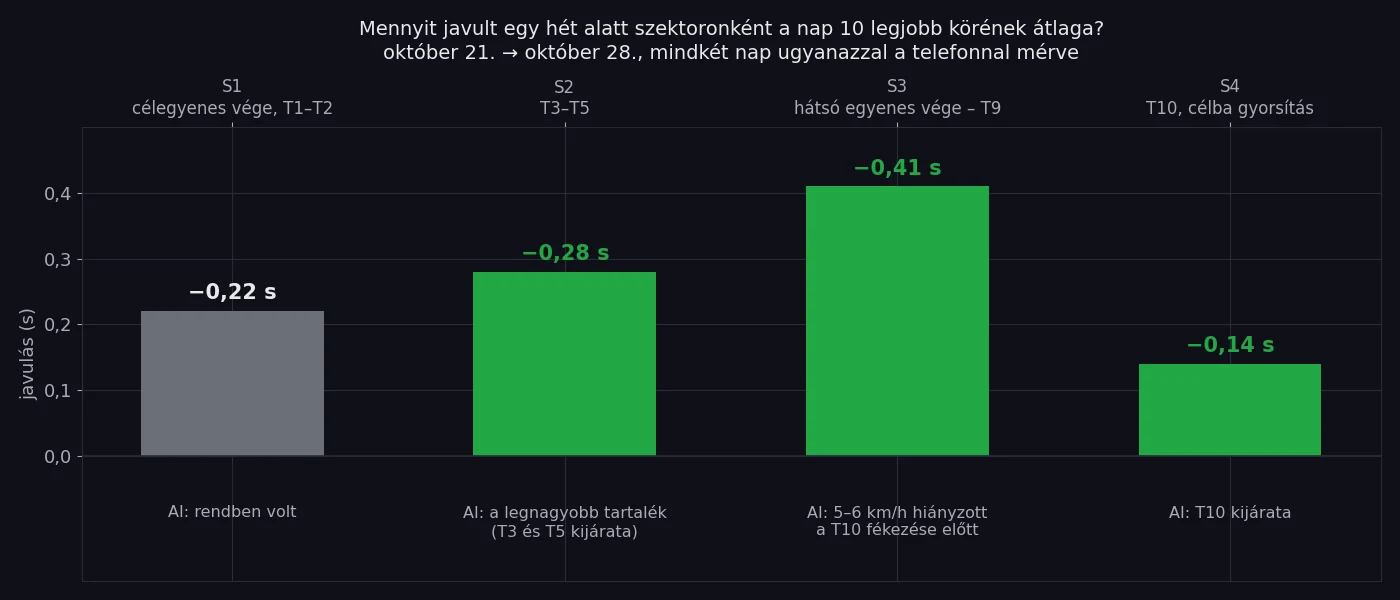
A 10 legjobb kör átlaga 51,61-ről 50,58 másodpercre javult. A legtöbbet, 0,41 másodpercet abban a szektorban nyertem, ahol az AI a hiányzó 5–6 km/h-t találta. Az S2-ben is 0,28 másodpercet javultam, de az AI szerint még mindig itt van a legtöbb tartalékom.
Az OverLAP-ban ezt később előfizetői funkcióként tervezem: előre megfogalmazott kérdés-gombokkal, mindig csak a felhasználó saját adataival. A számokat tesztelt elemző programok számolják, az AI pedig elmagyarázza az eredményt, így nem fordulhat elő, hogy egy rossz számot magabiztosan mond el.
Október 21.: a nap, amikor nem ment
Egy héttel ezelőtt rosszul sikerült a napom. A legjobb köröm 51,006 lett, egyetlen kört sem mentem 51 másodperc alatt, és a nap 5 legjobb körének átlaga is közel egy másodperccel rosszabb lett, mint az előző héten.
Azon a napon már telefonnal mértem, mert a board meghibásodott. A telefon a célvonalnál mutatta a köridőt és a deltát, és szektoronként szólt egy hangjelzés. Ez kevésnek bizonyult. A boardon minden szektorhatárnál egy nagy fehér képernyő villant fel a deltával. A telefonon ezt nem kaptam meg, és menet közben nem tudtam, mennyire kell mennem.
Még aznap végiggondoltam, mire lenne szükségem:
- Folyamatos visszajelzésre, nem csak szektoronként. Úgy, mint a vitorlázórepülők és siklóernyősök variométere, ami a csipogás magasságával és ütemével mutatja, hogy emelkedik vagy süllyed.
- Folyamatos deltára a képernyőn, ami a pálya minden pontján megmutatja, mennyivel vagyok előrébb vagy hátrébb a referenciakörömhöz képest.
- Szabadon választható referenciára: a pálya-rekordom, a session legjobbja, vagy akár egy tetszőleges korábbi köröm.
A fejlesztések, amelyek áttörést hoztak
Variométer-hang
Az OverLAP a pálya minden pontján összeveti az aktuális helyzetemet a referenciakör GPS-nyomvonalával. Kiszámolja, hogy a referenciakörben mikor jártam ugyanitt, és ebből adódik a folyamatos delta. Ezt a deltát a telefon hangként adja vissza:
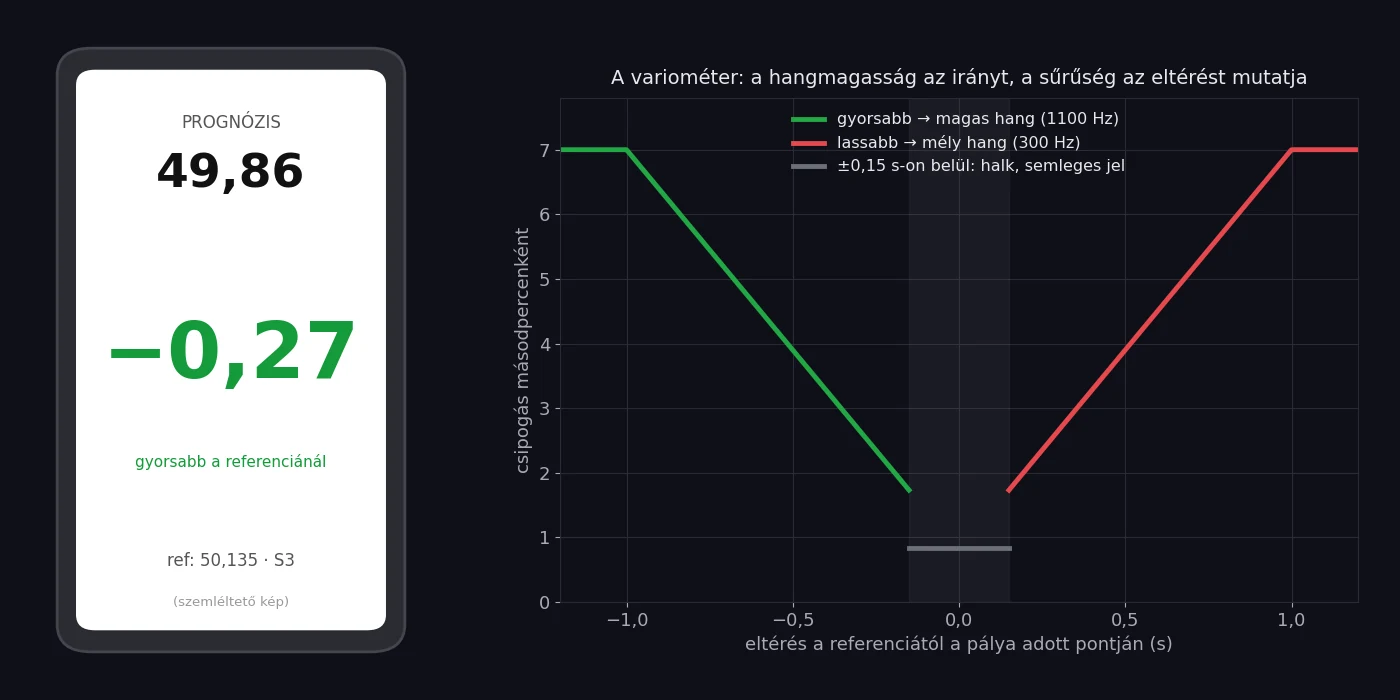
- A hangmagasság az irányt mutatja: ha gyorsabb vagyok a referenciánál, magas hangot hallok, ha lassabb, mélyet.
- A csipogás sűrűsége az eltérés mértékét mutatja: egy tized előnynél még ritkán csipog, fél másodpercnél már másodpercenként négyszer, egy másodpercnél hétszer.
- Ha ±0,15 másodpercen belül vagyok a referenciától, csak egy halk, semleges jel szól. Ekkora eltérést a telefon GPS-e már nem tud megbízhatóan mérni.
Így nem kell levennem a szemem a pályáról. Hallom, hogy egy kanyarban nyertem vagy veszítettem, és azt is, hogy mennyit.
Nagy, fehér élő kijelző
A második fejlesztés a board fehér villanását hozta vissza a telefonra, továbbfejlesztve. Mérés közben egy gombnyomásra az egész képernyő fehér lesz, és két szám látszik rajta, napfényben is jól olvasható méretben:
- felül a prognózis: mennyi lesz a köridőm, ha a kör hátralévő részét a referenciával azonos tempóban megyek;
- középen óriási számokkal a delta: zölden, ha gyorsabb vagyok, pirosan, ha lassabb.
Mindkét szám folyamatosan frissül, minden új GPS-pontnál. Egy pillantás elég az egyenesben ahhoz, hogy tudjam, hol tartok.
Ami ma a pályán történt
Reggel az első menetben nem szólt a hang. A hiba az iPhone-on volt: a böngésző mérés közben valószínűleg azért nem engedte megszólalni a hangot, mert ahhoz a képernyő érintése kellett volna. A pályáról még délelőtt kijavítottuk, utána pedig felkerült a nagy fehér kijelző is.
A rekordot hozó menet már a nagy kijelzővel és a variométer-hanggal indult:
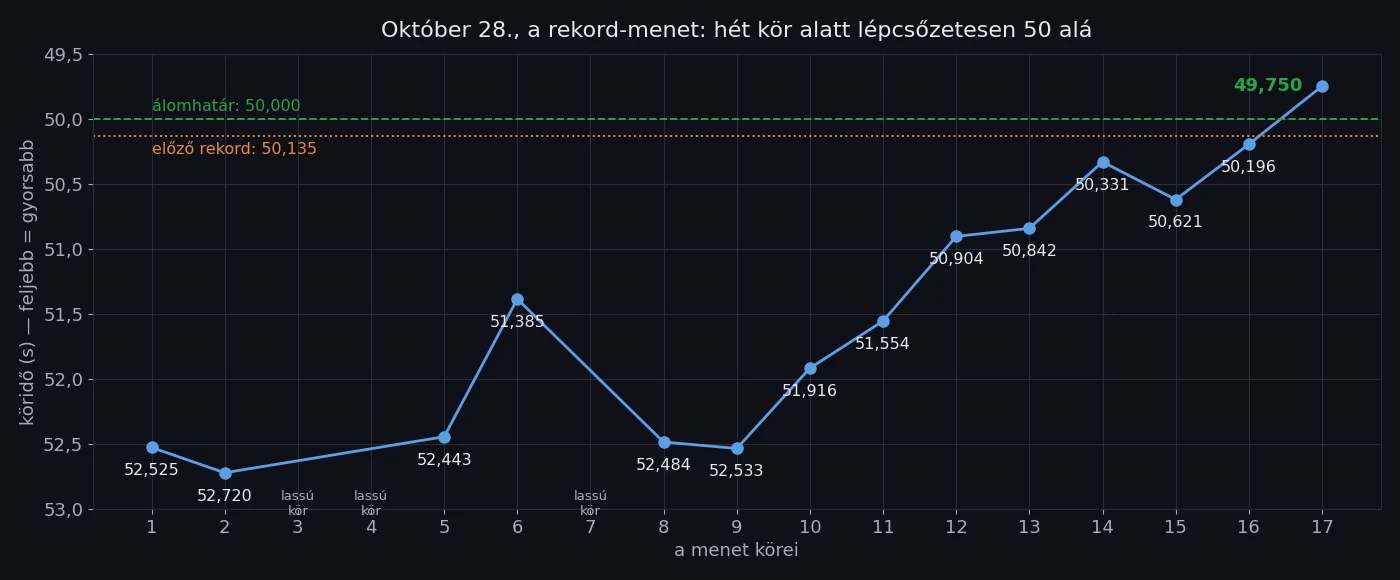
Az első körökben 52,5 körül mentem, közben néhány lassú kört is. A 10. körtől viszont szinte minden kör jobb lett az előzőnél: 51,916, 51,554, 50,904, 50,842, 50,331, 50,621, 50,196, végül 49,750. Menet közben a kijelzőn 49,5 körüli prognózist is láttam. Ez megmutatta, hogy ott vagyok a határon, és érdemes tovább húzni.
Hogy mit adott hozzá a hang és a kijelző, az két dologból látszik. A delta-szám megmutatta, hogy a kör adott pontján előrébb vagy hátrébb vagyok-e, és mennyivel. A hang pedig a kanyarokban is jelezte ugyanezt, ahol a képernyőre nem tudok ránézni. Mindig tudtam, hogy egy kanyart érdemes-e megint ugyanúgy mennem, vagy változtatnom kell rajta.
Nem csak egy jó kör
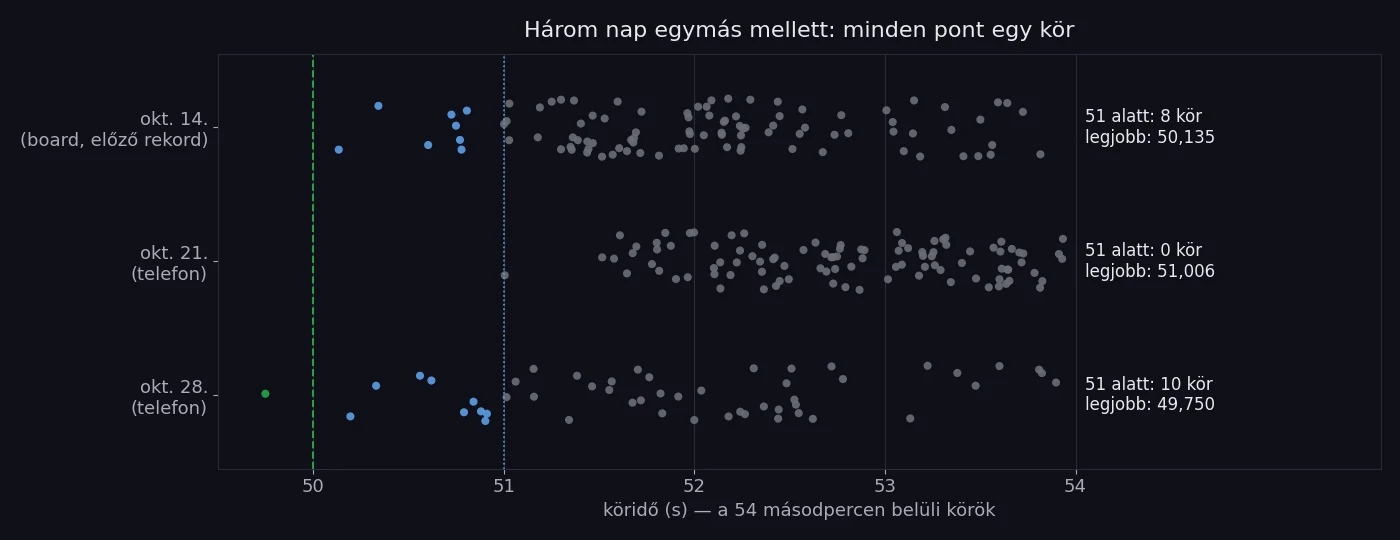
A rekord nem egyetlen szerencsés kör volt. Ma tíz körömet mentem 51 másodperc alatt: egy héttel ezelőtt egyet sem, az előző rekordnapon nyolcat. A nap 5 legjobb körének átlaga is a legjobb lett eddig, 50,29 másodperc.
Az összehasonlításnál van egy fontos különbség. Az október 14-i köröket a board mérte, a mostaniakat a telefon. Egy korábbi párhuzamos mérés szerint a két eszköz köridői egy-egy körben körülbelül 0,2 másodperc szórással térnek el egymástól. Az október 21-i és a mai köröket viszont ugyanazzal a telefonnal mértem, így a kettő közvetlenül összevethető: a különbség 1,26 másodperc a legjobb körben.
Ami a pályán kívül történik
A fejlődés nem csak a pályán dől el. Két dolgot csinálok rendszeresen a pályanapok között.
Ügyességi gyakorlatok. A Suzuki DR800S-sel (a Biggel) és robogóval is gyakorlok, a csúszáshatáron dolgozva és nagyon precíz egyensúlygyakorlatokkal. Ilyenkor alacsony tempónál tanulom meg, hogyan viselkedik a motor a tapadás határán, és mennyire finoman kell bánnom a gázzal, a fékkel és a testsúlyommal. A pályán ez magabiztosságot ad: kevésbé tartok a megcsúszástól, ezért közelebb merek menni a határhoz. A rekordnap előtti napon, október 27-én is tartottam egy ilyen edzést.
Mentális felkészülés. A pályanap előtt újragondolom a pályát, és fejben végigmegyek a kritikus szakaszokon. Elképzelem, hol fékezek, hol fordulok be, hol adok gázt, és hogyan fogom motorozni azokat a részeket, ahol az elemzések szerint tartalékom van. Ehhez sokat segítenek az OverLAP adatai és az AI-elemzések, mert pontosan megmutatják, melyik szakaszon hogyan mentem, és hol van még tartalék.
Mit tanultam ebből?
- A mérés önmagában kevés, ha menet közben nem kapok visszajelzést. A köridőt a nap végén is meg lehet nézni, de javítani menet közben kell.
- A visszajelzésnek olyan formában kell jönnie, ahogy a motoron fel tudom fogni. A kanyarban a hang, az egyenesben egy nagy, egyetlen pillantással olvasható szám.
- Az elemzés megmondja, hova figyeljek. Az AI-coaching menet közben is konkrét kanyarokat jelölt ki, és ezekben a szektorokban javultam a legtöbbet.
- A rossz nap is hasznos. Október 21. nélkül nem készült volna el a variométer és a nagy kijelző.
- Az adat, az elemzés, a gyakorlás és a fejben készülés együtt hozza az eredményt. Egyik sem helyettesíti a másikat.
A következő cél az, hogy az 50 alatti kör ne kivétel legyen, hanem rendszeresen meglegyen. A hangot és a kijelzőt a mai tapasztalatok alapján tovább hangoljuk, és a funkciók az OverLAP saját hardverének következő verziójába is bekerülnek.