Kormány vagy far: hová kerüljön a dőlésszenzor?
Augusztus végétől szeptember végéig a board a kormányra volt szerelve. Október 6-án a Kakucs Ringen már a motor hátulján, a vázhoz rögzítve ment velünk. A köridő ettől nem változik, hiszen azt a GPS méri. A dőlést és a gyorsulást viszont a board saját szenzora, az IMU adja, és erre a szerelés helye nagyon is hatással van.
A kérdés tehát az volt: mennyivel lett pontosabb a mérés hátul? Ehhez nem elég ránézni a görbékre. Kell egy független mérce, amihez mindkét rögzítést viszonyítani lehet.
Mihez mérjük a szenzort?
A független mércét a GPS adja. A motor mindkét időszakban ugyanaz a Suzuki DR800S, a „Dr Big” volt, a pálya pedig ugyanaz a Kakucs Ring. A GPS-ből két dolgot lehet kiszámolni, a dőlésszenzortól teljesen függetlenül:
- Dőlés. Ha tudjuk, milyen gyorsan megy a motor, és milyen gyorsan fordul el a haladási iránya, abból megkapjuk az oldalirányú gyorsulást. Egy kiegyensúlyozott kanyarban a motornak pont annyira kell bedőlnie, hogy ezt az oldalgyorsulást kiegyenlítse. Ebből jön a „GPS-dőlés”.
- Hosszirányú gyorsulás. A GPS a sebességet közvetlenül méri, a műholdjelek Doppler-eltolódásából. Ennek változása a gyorsítás és a fékezés.
A GPS-ből számolt érték maga is zajos, nagyjából ±5 fokos pontossággal. Ezért nem az egyes pontokat hasonlítjuk össze, hanem két összesített számot nézünk menetenként. A korreláció azt mutatja, mennyire mozog együtt a két görbe: 1 a tökéletes egyezés, 0 a semmilyen. A szórás azt mutatja, hogy egy állandó eltolás levonása után átlagosan hány fokkal tér el a szenzor a GPS-től.
Az eredmény menetenként
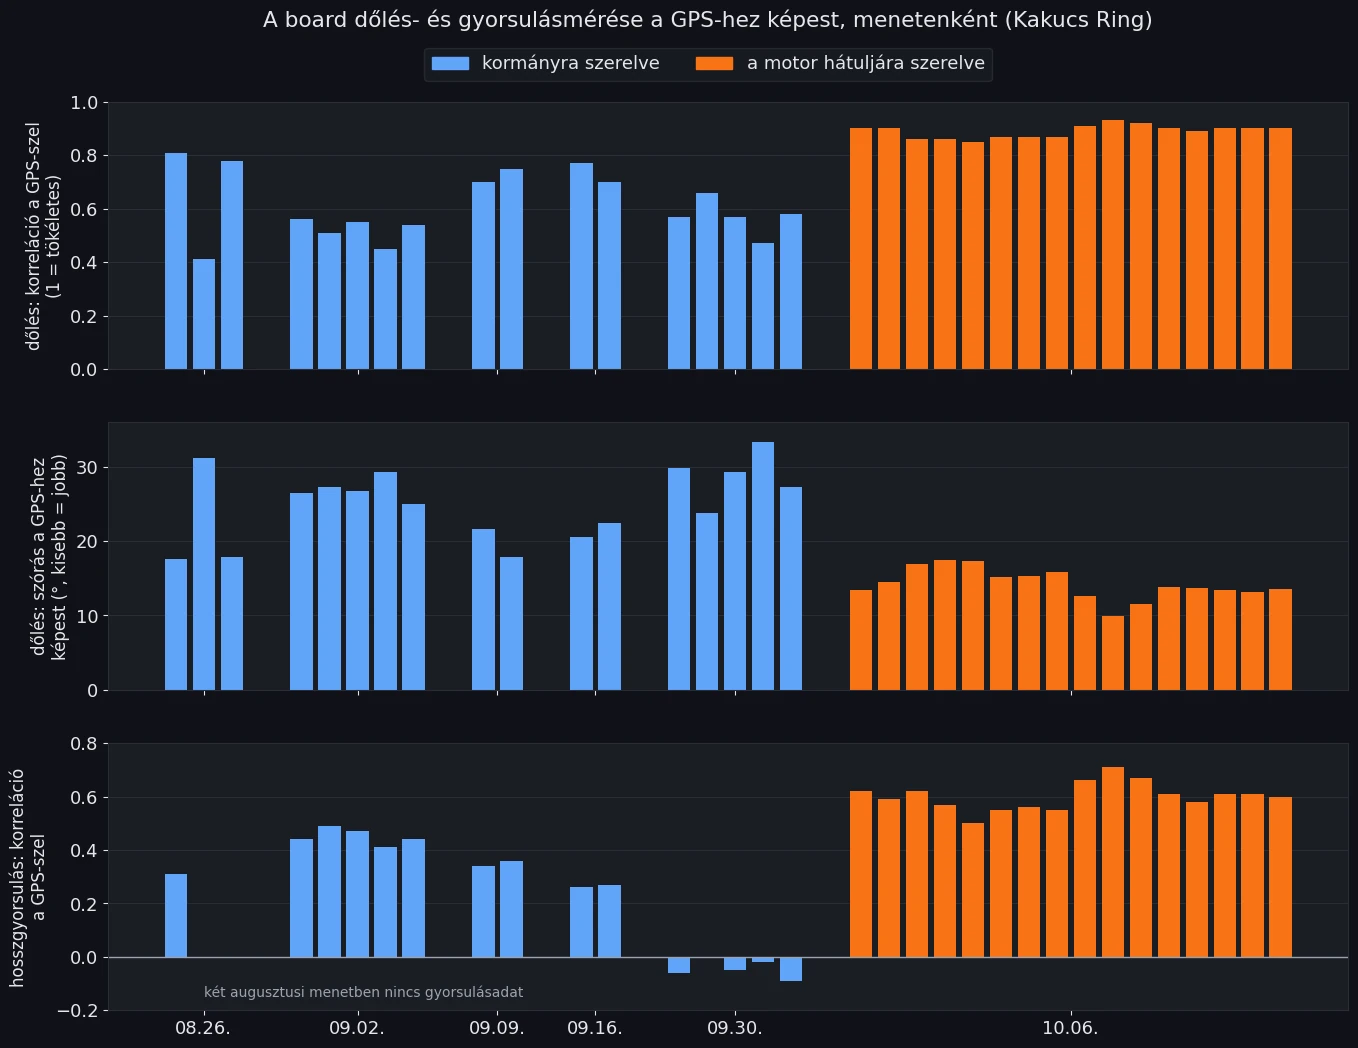
A különbség első ránézésre látszik:
| időszak | rögzítés | dőlés: korreláció | dőlés: szórás | gyorsulás: korreláció |
|---|---|---|---|---|
| 08.26. – 09.16. | kormány | 0,41–0,81 | 18–31° | 0,26–0,49 |
| 09.30. | kormány | 0,47–0,66 | 24–33° | gyakorlatilag 0 |
| 10.06. | a motor hátulja | 0,85–0,93 | 10–17° | 0,50–0,71 |
Hátul a dőlés korrelációja minden menetben 0,85 fölött volt, a szórás pedig nagyjából a felére esett. A gyorsulásmérés is használhatóvá vált. A szeptember 30-i napon a kormányon ülő board gyorsulásadata egyáltalán nem követte a GPS-t.
Miért ennyire más a kormányon?
A dőlésszenzor azt feltételezi, hogy a tengelyei együtt mozognak a motorral. A kormányra ez nem igaz:
- Elfordul. Kanyarban a kormány elfordul, így a szenzor tengelye már nem a motor hossztengelye. Ezt utólag nem lehet kiszámolni, mert nem tudjuk, épp mennyire fordult el.
- Saját élete van. A kormány rezeg, és az út egyenetlenségei is jobban átjönnek rajta, mint a vázon.
A váz és a motor hátulja merev, és pontosan együtt dől a motorral. Ott a szenzor azt méri, amit mérnie kell.
Egy kör közelről
Az alábbi ábrán két kör dőlésgörbéje látható. A szürke vonal a GPS-ből számolt dőlés, a színes a boardé. A felső egy kormányos kör szeptember 30-ról, az alsó pedig október 6-án az 50,669-es kör, amelyről az előző cikkünkben is írtunk.
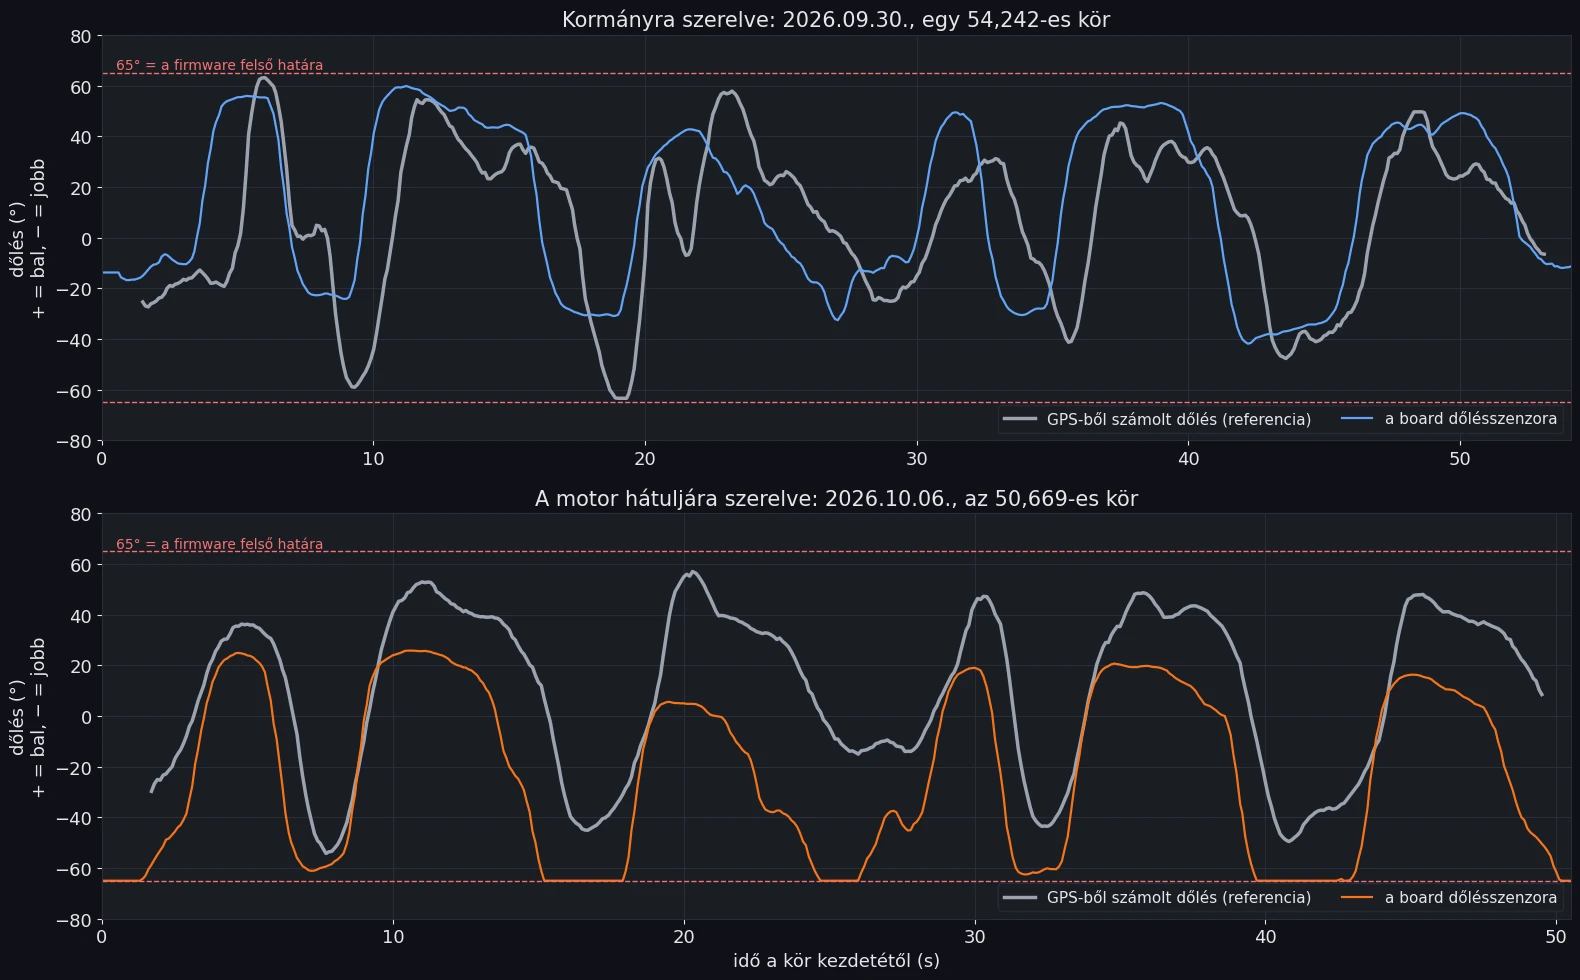
A felső görbén a board többnyire jó irányba mozdul, de a nagysága sokszor téved. Egyes kanyarokban 20–30 fokkal kevesebbet mutat a GPS-nél, máshol 20 fokkal többet.
Az alsó görbe alakja szinte pontosan követi a GPS-t. Viszont az egész görbe le van tolva, nagyjából 25–30 fokkal. Ez a hátsó rögzítés legfontosabb tanulsága, és nem a szerelés helyéből, hanem a kalibrálásból adódik.
A ferdén kalibrált nulla
A board bekapcsoláskor megméri, hogy merre van a „függőleges”, és azt veszi 0 foknak. Ez az érték a mostani firmware-ben nem marad meg újraindítás után. Ha a boardot az oldaltámaszon álló, tehát balra dőlt motoron kapcsoljuk be, akkor ezt a ferde helyzetet veszi függőlegesnek.
Október 6-án pontosan ez történt. A dőlés nullpontja menetenként 9 és 28 fok között tolódott el, mindig ugyanabba az irányba: a board jobbra többet, balra kevesebbet mutatott. Ennek két következménye lett:
- Jobbos kanyarban a board elérte a 65 fokot, ami a firmware felső határa. Az ábrán látott menetben ez minden egyes körön megtörtént. A GPS szerint ezekben a kanyarokban a valós dőlés 44–54 fok volt.
- Balos kanyarban ugyanez fordítva: a board 27–46 fokot mutatott, a GPS szerint viszont 47–57 fok volt a valós érték.
A valóságban tehát a motor mindkét irányba nagyjából 45–55 fokig dőlt, csak a mérés nullpontja állt ferdén. Az eltolás egy menet alatt állandó, ezért a szórás így is alacsony maradt. Ha a nullpont helyes, a hátsó rögzítés jó mérést ad.
A probléma egyébként nem új: szeptember 30-án, még a kormányon, a nullpont 13–20 fokkal a másik irányba tolódott el, és ott a bal oldal ütközött a 65 fokos határba. A kormány zaja mellett ez kevésbé tűnt fel.
Gyorsítás és fékezés: a csúcsértékek csalnak
A hosszirányú gyorsulásnál más a gond. A board a gyorsulásmérő értékét nagyon sűrűn olvassa, és egy rázós motoron a rezgés egy-egy pillanatra nagy értékeket ad.
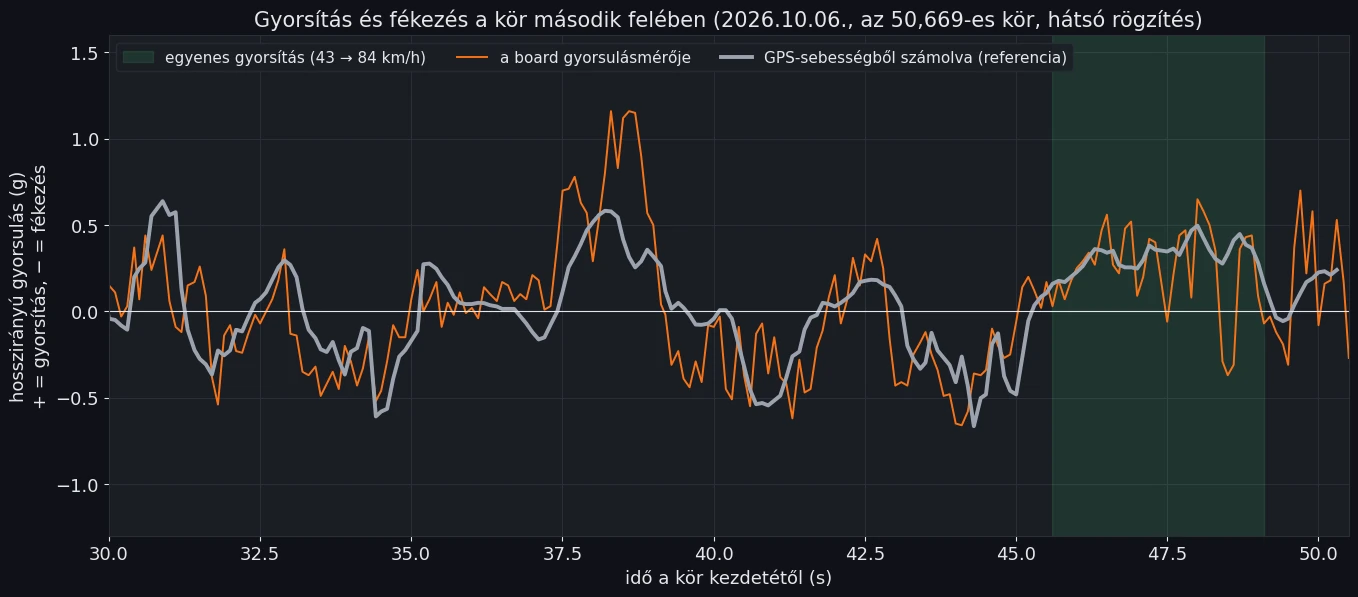
Az ábrán látszik, hogy a board követi a GPS-t, de tüskés. Az egyik gyorsításnál egy pillanatra 1,15 g-t mutat, miközben a GPS szerint 0,6 g körül gyorsult a motor. A zölddel jelölt egyenes gyorsításon, ahol a motor 43-ról 84 km/h-ra gyorsult, a board 35 mérési pontjából 5 negatív, mintha fékeztünk volna. Ezért „ugrál oda-vissza” a gyorsulássáv a videó-overlayen. Október 6-án az egyenes gyorsításokon a board pontjainak 10–22%-a volt negatív.
Az átlagos viselkedés tehát jó, a csúcsértékek viszont nem. A körönkénti „legnagyobb gyorsítás” és „legnagyobb fékezés” éppen ezekből a tüskékből jön:
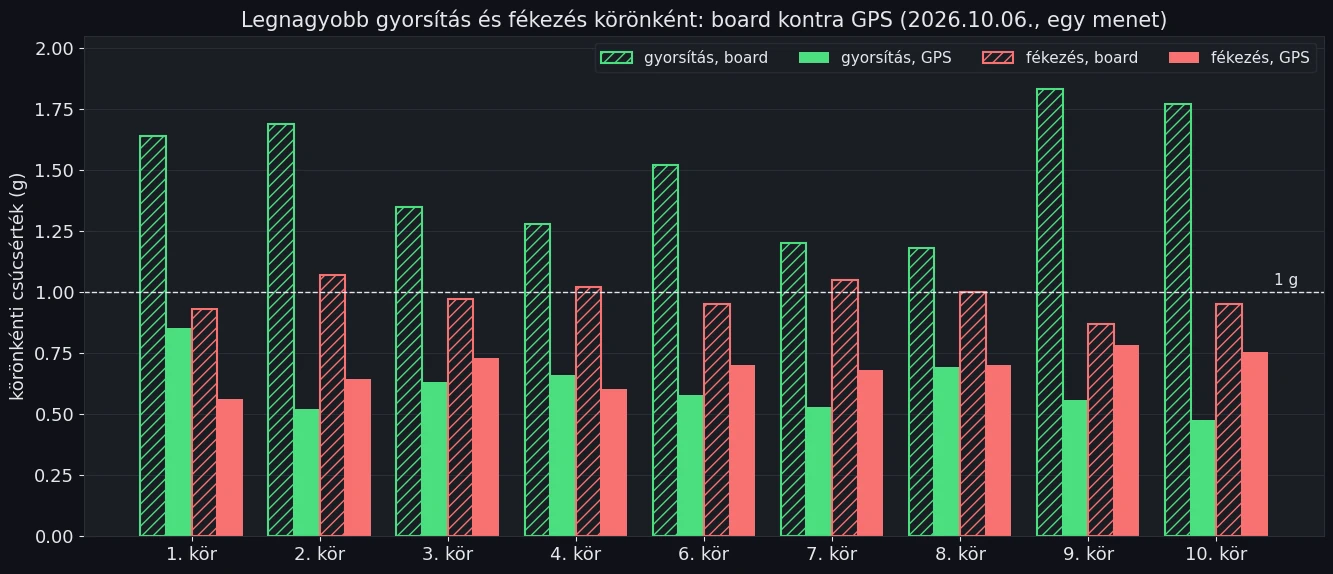
Ebben a menetben a board körönként 1,18–1,83 g gyorsítást és 0,87–1,07 g fékezést jegyzett fel. A GPS sebességéből, fél másodperces ablakkal számolva a gyorsítás többnyire 0,5–0,7 g, a fékezés 0,56–0,78 g volt. Egy kb. 50 lóerős, kb. 280 kilós motor egyszerűen nem tud 1,8 g-vel gyorsulni. A board csúcsértékei tehát egyetlen mérési pontból álló rezgéstüskék, nem a motor valódi gyorsulása.
Mi következik?
A mérés fejlesztésén dolgozunk. A következő firmware-ekbe ezek kerülnek:
- A kalibráció megmarad újraindítás után is, így egy oldaltámaszon történő bekapcsolás nem rontja el.
- Önkalibrálás menet közben: a board az egyenes szakaszokon magától megtanulja, hol van a valódi nulla.
- Szűkebb hardveres szűrés a szenzoron, hogy a motor rezgése ne torzítsa a gyorsulásmérést.
- GPS és IMU együtt: a gyorsulás és a fékezés a két forrás összefésüléséből jön, nem egyetlen szenzorpontból.
- Magasabb felső határ: a 65 fokos plafon 75 fokra nő.
A korábbi adatokat szándékosan nem javítjuk utólag. Így később is összevethető marad, hogyan fejlődött a mérés.
Mit tanultunk belőle?
- A szerelés helye számít. A kormányról a motor hátuljára költözve a dőlésmérés egyezése a GPS-szel 0,4–0,8-ról 0,85–0,93-ra javult, a szórás nagyjából a felére esett.
- A jó hely nem pótolja a jó kalibrálást. Ferdén kalibrált nullponttal a dőlés egyik irányban túl sok, a másikban túl kevés.
- Egy csúcsérték nem mérés. A körönkénti legnagyobb gyorsulás egy rázós motoron a rezgést méri, nem a motort.
Ha te is IMU-val mérsz, két egyszerű tanácsunk van. A szenzort merev, a vázhoz rögzített helyre tedd, ne a kormányra. A kalibrálást pedig függőlegesen álló motoron végezd, ne az oldaltámaszon.