Amikor a GPS hazudik: egy hamis körzárás Kakucson
A szeptember 30-i kakucsi teszten két kör is gyanúsan jól sikerült: 47,250 és 46,579 másodperc, miközben a többi kör 51 és 54 másodperc között mozgott. Négy-öt másodpercet egy körön belül nem lehet csak úgy megtalálni, ezért először a mérést kezdtük gyanúsítani, nem a saját tehetségünket.
Mi történt?
Elsőre a célvonalra gondoltunk: talán túl hosszú, és belelóg az utolsó kanyarba, így a rendszer a kanyarban zárja le a kört. A térkép viszont mást mutatott.
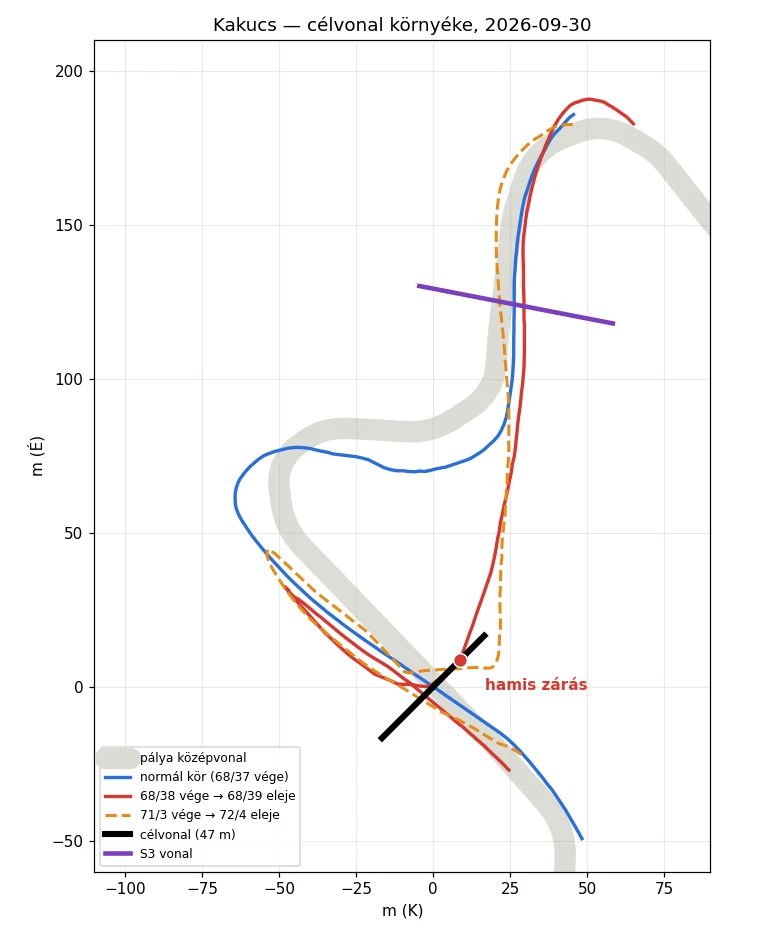
A kék vonal egy normál kör: a nyugati hurkot végigjárja, és a pálya mentén érkezik a célvonalhoz. A piros és a narancs nyomvonal viszont az S3-vonal után nagyjából 5–6 másodpercre letér a pályáról. A hurok helyett egyenesen dél felé „levág”, és nyugati irányból metszi a célvonalat. A rendszer ezt célátlépésnek vette, és lezárta a kört, öt-hat másodperccel korábban a valóságosnál.
A narancs nyomvonalon az is feltűnő, hogy szinte derékszögben tör meg, mintha az egyik koordináta egy időre befagyott volna. Ez inkább a vevő vagy az adatfeldolgozás hibájára utal, mint valódi mozgásra.
Miért lett a következő kör hosszabb?
A valódi célátlépés 5–6 másodperccel később jött. A rendszer viszont a 10 másodpercnél rövidebb köröket szándékosan eldobja, ezért ezt az átlépést nem vette figyelembe. Így az elveszett másodpercek a következő körhöz adódtak hozzá: az egyik kör irreálisan rövid, a következő pedig ugyanennyivel hosszabb lett.
A nyomvonal alapján kiszámoltuk, hol lépte át ténylegesen a motor a célvonalat. A két gyanús kör valódi ideje 53,470 és 51,732 másodperc. Az első hamis kör utáni kör valódi ideje pedig 51,424 másodperc, ami az adott menet legjobb köre. Az adatbázisban kijavítottuk ezeket a köröket.
Mi okozhatta?
Biztosat nem tudunk mondani, mert a mentett nyomvonal nem tartalmazza, hány műholdat látott a vevő, és milyen pontos volt éppen a helymeghatározás. A legvalószínűbb, hogy valami rövid időre eltakarta a GPS-vevőt, és az ilyenkor jellemző módon néhány másodpercig hibás pozíciókat adott.
Mit tanultunk belőle?
Egy hamis körzárás nem ritka a GPS-alapú mérésben. Az viszont a mi felelősségünk, hogy a rendszer ne fogadja el vakon. A következő firmware-frissítésbe ezek kerülnek:
- Irány-ellenőrzés a záráskor: a kör csak akkor zárul, ha a célvonalat a pálya menetirányának megfelelő irányból lépi át a motor.
- Pályától való távolság: ha az utolsó pozíciók messze vannak a pálya középvonalától, a rendszer nem zárja le a kört.
- Műholdszám és pontosság mentése a nyomvonalba, hogy a következő ilyen esetnél ne kelljen találgatni.
Az ilyen esetekből tanul a legtöbbet a rendszer, és szerintünk ezekről is érdemes nyíltan beszélni.